

¿Cómo afecta el número de polos de un motor de inducción IE4?
Jul 14, 2025
Como proveedor de motores de inducción IE4, a menudo encuentro consultas de los clientes sobre cómo la cantidad de polos de un motor de inducción IE4 afecta su velocidad. En este blog, profundizaré en este tema, proporcionando una comprensión integral de la relación entre el número de polacos y la velocidad de un motor de inducción IE4.
Los conceptos básicos de los motores de inducción y la velocidad
Antes de discutir el impacto del número de polos en la velocidad de un motor de inducción IE4, primero comprendamos los principios básicos de los motores de inducción y cómo se determina su velocidad. Un motor de inducción opera según el principio de inducción electromagnética. Cuando se aplica una corriente alterna (AC) a los devanados del estator, crea un campo magnético giratorio. Este campo magnético giratorio induce una corriente en el rotor, que a su vez crea su propio campo magnético. La interacción entre los campos magnéticos del estator y el rotor hace que el rotor gire.
La velocidad de un motor de inducción está determinada principalmente por dos factores: la frecuencia de la fuente de alimentación y el número de polos en el motor. La velocidad sincrónica ((N_S)) de un motor de inducción se puede calcular utilizando la siguiente fórmula:
[N_s = \ frac {120f} {p}]
Dónde:
- (N_s) es la velocidad sincrónica en revoluciones por minuto (rpm)
- (f) es la frecuencia de la fuente de alimentación en Hertz (Hz)
- (P) es el número de polos en el motor
En la mayoría de los países, la frecuencia de suministro de energía estándar es de 50 Hz o 60 Hz. Por ejemplo, en los Estados Unidos, la frecuencia estándar es de 60 Hz, mientras que en muchos países europeos, es de 50 Hz.
El efecto del número de polos en la velocidad sincrónica
De la fórmula anterior, podemos ver que la velocidad sincrónica de un motor de inducción es inversamente proporcional al número de polos. Esto significa que a medida que aumenta el número de polos, la velocidad sincrónica disminuye y viceversa.
Echemos un vistazo a algunos ejemplos para ilustrar esta relación. Supongamos que tenemos una frecuencia de suministro de energía de 60 Hz. Usando la fórmula (n_s = \ frac {120f} {p}), podemos calcular la velocidad sincrónica para diferentes números de polos:
- Para un motor de 2 polos ((p = 2)):
[N_s = \ frac {120 \ times60} {2} = 3600 \ text {rpm}] - Para un motor de 4 polos ((p = 4)):
[N_s = \ frac {120 \ times60} {4} = 1800 \ text {rpm}] - Para un motor de 6 polos ((p = 6)):
[N_s = \ frac {120 \ times60} {6} = 1200 \ text {rpm}] - Para un motor de 8 polos ((p = 8)):
[N_s = \ frac {120 \ times60} {8} = 900 \ text {rpm}]
Como podemos ver en estos ejemplos, a medida que aumenta el número de polos, la velocidad sincrónica disminuye. Esta relación es crucial para comprender cómo seleccionar el motor apropiado para una aplicación específica.
Deslizamiento y velocidad real
Es importante tener en cuenta que la velocidad sincrónica es una velocidad ideal que el motor lograría si no hubiera pérdidas ni deslizamiento. En realidad, la velocidad real de un motor de inducción es siempre ligeramente menor que la velocidad sincrónica. Esta diferencia entre la velocidad sincrónica y la velocidad real se llama deslizamiento ((s)).
El deslizamiento se puede calcular utilizando la siguiente fórmula:
[s = \ frac {n_s - n_r} {n_s} \ times100%]
Dónde:

- (s) es el resbalón en porcentaje
- (N_s) es la velocidad sincrónica en rpm
- (N_r) es la velocidad real en rpm
El deslizamiento está típicamente en el rango de 1% - 5% para la mayoría de los motores de inducción. Por ejemplo, si un motor de 4 polos tiene una velocidad sincrónica de 1800 rpm y un deslizamiento del 3%, la velocidad real del motor sería:
[N_r = (1 - s) n_s = (1 - 0.03) \ times1800 = 1746 \ text {rpm}]
Aplicaciones y selección de polos
La elección del número de polos en un motor de inducción IE4 depende de los requisitos de aplicación específicos. Las diferentes aplicaciones requieren diferentes velocidades, y el número de polos se puede seleccionar en consecuencia.
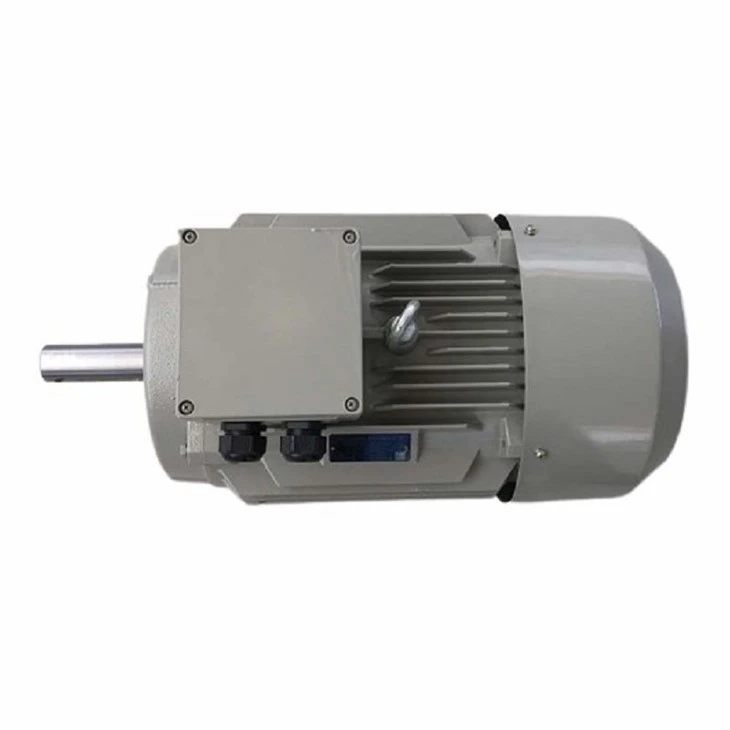
- Aplicaciones de alta velocidad: Para aplicaciones que requieren altas velocidades, como máquinas herramientas, bombas centrífugas y ventiladores, a menudo se usa un motor de 2 polo o 4 polo. Estos motores pueden lograr velocidades sincrónicas relativamente altas de 3600 rpm o 1800 rpm, respectivamente. NuestroMotor de aluminio trifásico IE4es una excelente opción para aplicaciones de alta velocidad, que ofrece alta eficiencia y rendimiento confiable.
- Aplicaciones de velocidad media: Aplicaciones de velocidad media, como cintas transportadoras, mezcladores y algo de maquinaria industrial, a menudo usan motores de 6 polos. Estos motores tienen una velocidad sincrónica de 1200 rpm, que es adecuada para aplicaciones que requieren una velocidad moderada.
- Aplicaciones de baja velocidad: Para aplicaciones que requieren bajas velocidades, como trituradores, molinos y algunas maquinarias de servicio pesado, se utilizan motores de polo de 8 polos o incluso más altos. Estos motores pueden lograr bajas velocidades sincrónicas de 900 rpm o más bajos, proporcionando el par necesario para las operaciones de servicio pesado. NuestroIE4 Motor eléctricoyIE4 Motor de inducciónestán disponibles en una variedad de configuraciones de polos para satisfacer las necesidades de diferentes aplicaciones de baja velocidad.
Eficiencia energética y selección de polos
Además de los requisitos de velocidad, la eficiencia energética también es una consideración importante al seleccionar un motor de inducción IE4. Los motores IE4 son conocidos por su alta eficiencia energética, lo que puede dar como resultado un ahorro significativo de costos durante la vida útil del motor.
La eficiencia energética de un motor de inducción se ve afectada por varios factores, incluido el número de polos. En general, los motores con un menor número de polos tienden a tener una mayor eficiencia a altas velocidades, mientras que los motores con un mayor número de polos pueden tener una mejor eficiencia a bajas velocidades. Esto se debe a que las pérdidas en el motor, como pérdidas de cobre y pérdidas de hierro, son diferentes a diferentes velocidades y configuraciones de postes.
Al seleccionar un motor de inducción IE4, es importante considerar tanto los requisitos de velocidad como la eficiencia energética. Al elegir el número correcto de postes para la aplicación, puede asegurarse de que el motor funcione con su eficiencia óptima, reduciendo el consumo de energía y los costos operativos.
Conclusión
En conclusión, el número de polos de un motor de inducción IE4 tiene un impacto significativo en su velocidad. La velocidad sincrónica de un motor de inducción es inversamente proporcional al número de polos, y la velocidad real es ligeramente menor que la velocidad sincrónica debido al deslizamiento. La elección del número de polos depende de los requisitos de aplicación específicos, incluida la velocidad deseada y la eficiencia energética.
Como proveedor de motores de inducción IE4, ofrecemos una amplia gama de motores con diferentes configuraciones de polos para satisfacer las diversas necesidades de nuestros clientes. Ya sea que necesite un motor de alta velocidad para una máquina herramienta o un motor de baja velocidad para una aplicación de servicio pesado, tenemos la solución adecuada para usted.
Si está interesado en aprender más sobre nuestros motores de inducción IE4 o tiene requisitos específicos para su solicitud, no dude en contactarnos para una discusión detallada. Estamos comprometidos a brindarle los mejores productos y servicios para ayudarlo a alcanzar sus objetivos.
Referencias
- Fitzgerald, AE, Kingsley, C. y Umans, SD (2003). Maquinaria eléctrica (6ª ed.). McGraw - Hill.
- Chapman, SJ (2012). Fundamentos de maquinaria eléctrica (5ª ed.). McGraw - Hill.